Skip to content

Latest commit


History

1,993 Commits

Folders and files

NameName
Last commit message
Last commit date


Repository files navigation

🤖 MOLA 🧭
Modular Optimization framework for Localization and mApping

Docs CI ROS CI Check clang-format License

A modern, modular C++ and ROS 2 framework for Localization and SLAM. Configurable pipelines for LiDAR Odometry, LIO, and more.

Why MOLA  |  Solutions  |  Plans & Pricing  |  Documentation


Distro Build dev Release
ROS 2 Humble (u22.04) Build Status Version
ROS 2 Jazzy (u24.04) Build Status Version
ROS 2 Kilted (u24.04) Build Status Version
ROS 2 Lyrical (u26.04) Build Status Version
ROS 2 Rolling (u26.04) Build Status Version
EOL Distro Last Release
ROS 2 Iron (u22.04) Version

🤖 What is MOLA?

MOLA (Modular Optimization framework for Localization and mApping) is a modular, extensible, and high-performance framework for robotics localization and 🗺️ mapping.

This repository contains the base open-sourced packages for the MOLA project. Other packages exist under the MOLAorg organization.

Refer to the official documentation for build instructions, demos, API reference, etc.

🗺️ Features

  • 📍 LiDAR Odometry (LO), LiDAR-Inertial Odometry (LIO), geo-referenced maps, sensor fusion
  • 🧩 Fully configurable YAML pipelines - no recompilation needed to change sensors, filters, or map layers
  • 🎯 Flexible accuracy: fast real-time navigation or survey-grade (<1 cm) mapping
  • 🌍 Map-less RTK-quality outdoor georeferencing with low-cost GNSS + LiDAR + IMU
  • 🛠️ Rich .mm metric map ecosystem: viewer, LAS/PLY/TXT export, filtering, georeferencing tools
  • 🤖 ROS 2 ready (Humble, Jazzy, Kilted, Rolling) but also usable from standalone pure C++

🚀 Demo videos

Lidar-Inertial-Odometry (LIO) demo with Oxford Spires:

Peek 2025-10-10 10-29

Lidar-Odometry (LO) demo with GrandTour legged dataset:

mola-lio-legged-cons

Lidar-Odometry (LO) demo with KITTI:

kitti_demo_06

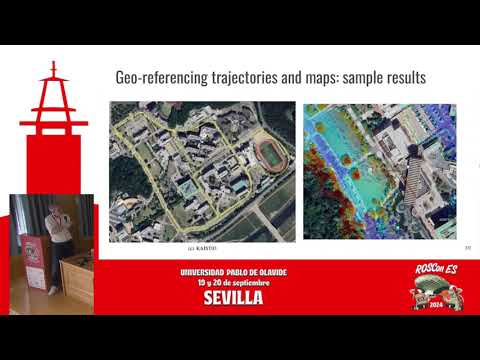
ROSCon Talk introducing MOLA

Video (Slides):

MOLA ROSCon talk

Individual package build status

Binary package build status per package and ROS 2 distro:

Package ROS 2 Humble
(u22.04)
ROS 2 Jazzy
(u24.04)
ROS 2 Kilted
(u24.04)
ROS 2 Lyrical
(u26.04)
ROS 2 Rolling
(u26.04)
mola Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_bridge_ros2 Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_demos Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_input_lidar_bin_dataset Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_input_rawlog Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_input_rosbag2 Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_input_video Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_kernel Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_launcher Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_metric_maps Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_msgs Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_pose_list Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_relocalization Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_traj_tools Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_viz Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
mola_yaml Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status
Build Status

Each cell stacks the badges for that ROS 2 distro, in this order (when available):

  • Ubuntu (amd64)
  • Ubuntu (arm64)
  • RHEL (x86_64) -- not available for Humble, since mrpt3 cannot be built there.
  • Fedora (x86_64) -- only available since ROS 2 Lyrical.

Citations

The latest publications on MOLA are (ArXiV).

@article{blanco2025mola_lo,
    author = {Jose Luis Blanco-Claraco},
    title = {{A flexible framework for accurate LiDAR odometry, map manipulation, and localization}},
    journal = {The International Journal of Robotics Research},
    volume = {44},
    number = {9},
    pages = {1553--1599},
    year = {2025},
    doi = {10.1177/02783649251316881},
    URL = { https://doi.org/10.1177/02783649251316881},
    eprint = {https://doi.org/10.1177/02783649251316881},
}

MOLA was initially presented in 2019 in (PDF):

@INPROCEEDINGS{Blanco-Claraco-RSS-19, 
    AUTHOR    = {Jose Luis Blanco-Claraco}, 
    TITLE     = {{A Modular Optimization Framework for Localization and Mapping}}, 
    BOOKTITLE = {Proceedings of Robotics: Science and Systems}, 
    YEAR      = {2019}, 
    ADDRESS   = {FreiburgimBreisgau, Germany}, 
    MONTH     = {June}, 
    DOI       = {10.15607/RSS.2019.XV.043} 
} 

License

MOLA follows an Open Core model. Core modules are released under the GNU GPL v3 license, while foundational libraries (MRPT, mp2p_icp) are BSD-3.

Commercial use: Companies needing to deploy MOLA in closed-source products can obtain a commercial license (MOLA Pro).

See the Plans & Pricing page for details on Community vs Pro editions.

Contributions require acceptance of the Contributor License Agreement (CLA).

Star History

Star History Chart

Releases

Packages

Contributors

Languages